تعبئة وتغليف العلبة ذات ستة محاور، مصممة لتكامل الخط
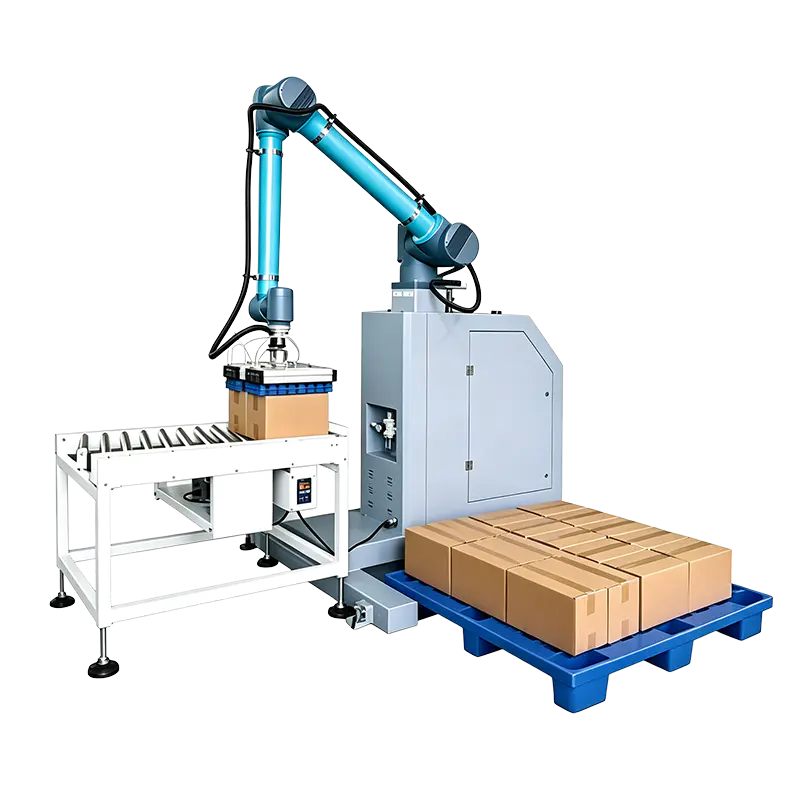
تقوم شركة Jiaxing K-Line Machinery Co., Ltd. ببناء الشركة المصنعة لروبوت تعبئة العلب سلسلة كجزء من مجموعة معدات النظام لدينا. نحن شركة مصنعة لروبوت تعبئة العلب OEM في الصين ومورد لروبوت تعبئة العلب المخصص، ونقوم بتكوين كل خلية حول تنسيق المنتج ومعدل الخط وتخطيط المصنع. تشتمل السلسلة على محطات عمل تعاونية لمنصات نقالة وأنظمة ذكية لتعبئة الصناديق باستخدام أذرع آلية تعاونية سداسية المحاور ذات مؤثرات نهائية ذكية.
الحمولة 30-60 كجم. الحد الأقصى للوصول هو 1700-1900 ملم؛ الحد الأقصى لارتفاع المنصات هو 2100-2600 ملم. هذه الأرقام تجعل المجموعة عملية بالنسبة للعلب الكرتونية والمنتجات المعبأة في أكياس في مصانع الأغذية والأدوية والكيماويات اليومية. نظرًا لأن الروبوت جزء من خط كامل، فإننا ندمجه مع آلات التعبئة والتغليف الأولية، وسدادات العلب، والناقلات لتشكيل خطوط إنتاج تعبئة وتغليف أوتوماتيكية بالكامل.
المكان الذي يناسبه روبوت تعبئة العلبة
تغطي فئة Case Packing Robot تكوينين للنظام الأساسي. نختار المنصة وفقًا لمقدار الأتمتة الأولية ومستوى مشاركة المشغل المتوقع في نهاية الخط.
محطة عمل البليتات التعاونية
بالنسبة للخطوط التي يتعامل فيها المشغلون مع عملية التغذية وتغيير منصة التحميل والتدخل العرضي. يقوم الروبوت بالتقاط الأكياس أو الكراتين من ناقل التغذية ووضعها في نمط الطبقة المحدد.
الأنسب: الخطوط ذات الحجم المنخفض، وأحجام العبوات المتعددة، والمواقع التي تضيف التشغيل الآلي دون استبدال الخط بأكمله.
نظام التعبئة الذكي للحالة
للتشغيل التلقائي في نهاية الخط. يعمل الروبوت مع القائمين على تركيب الصناديق، والناقلات، وسدادات الصناديق، ومعدات الفحص، واستلام المنتج من المنبع وإدارة أنماط الصناديق أو المنصات مركزيًا.
الأنسب: خطوط المواد الغذائية والكيميائية اليومية ذات الحجم الكبير مع التحولات المستمرة وتقليل التعامل اليدوي.
مواضع الخط المشترك:
- المنتج من أ ماكينة التغليف العمودية أو يتم نقل آلة تعبئة الأكياس الأوتوماتيكية مباشرة إلى الروبوت.
- كرتون من أ آلة ختم الكرتون يمكن palletized في نفس الخلية.
- يمكن وضع الروبوت قبل أو بعد إغلاق العلبة اعتمادًا على ما إذا كانت الأكياس معبأة في العلب أولاً أو تم وضعها على منصات نقالة مباشرة.
- تتوافق منصات النقل وناقلات التغذية مع غلاف عمل الروبوت.
مواصفات النظام القياسية
| المعلمة | سلسلة روبوت التعبئة والتغليف |
| هندسة الروبوت | ذراع آلية تعاونية ذات ستة محاور ذات تأثير نهائي ذكي |
| سعة التحميل | 30-60 كجم |
| الحد الأقصى للوصول | 1700-1900 ملم |
| الحد الأقصى لارتفاع المنصات | 2100-2600 ملم |
| حماية الضميمة | IP54 |
| الطاقة المثبتة | 3.5-5 كيلو واط |
| مصدر الطاقة | مرحلة واحدة 220 فولت / 50 هرتز |
| الاتصالات | بروتوكول TCP/IP |
| تخزين الوصفة | أكثر من 1000 وصفة مع تسمية صينية/إنجليزية والبحث عن الوصفات |
| مميزات البرمجة | إعداد معلمات أخذ العينات التلقائي الذكي، وتعديل السرعة في الوقت الحقيقي، والبرمجة الافتراضية للواقع المعزز |
| آلية الكامة | هيكل الكاميرا الأخدود في 20CrMnTi، صلابة HRC55-60 |
| تزييت | نظام تشحيم متكامل |
التكرار ليس رقمًا واحدًا لكل تكوين. تعتمد القيمة النهائية على نموذج الروبوت والحمولة عند نقطة العمل وكتلة المستجيب النهائي. نؤكد وقت الدورة والتكرار لنمط المكدس الفعلي في الاقتراح.
خيارات التكوين واختيار المؤثر النهائي
نقوم بتكوين الروبوت حول ما يصل فعليًا إلى المستجيب النهائي. تحتاج الأكياس المرنة إلى قابض أو ترتيب شفط يتناسب مع نوع الفيلم وملمس السطح. تحتاج الكراتين الصلبة إلى وجه تلامس مختلف، خاصة عندما لا يكون الغطاء مغلقًا بالكامل.
- المنتجات المعبأة في أكياس: يتم اختيار المؤثر النهائي حسب مادة الكيس والوزن والأبعاد وتشطيب السطح.
- الكراتين: المؤثر النهائي يتم اختياره حسب حجم العلبة وحالة الغطاء واتجاه الطبقة.
- نمط البليت: تحدد أنماط الطبقة القائمة على الوصفة الالتقاط والوضع والتعامل مع الطبقات البينية.
- الوصول والتركيب: يتم تحديد موضع القاعدة من خلال ارتفاع الناقل وموضع منصة التحميل والمساحة الأرضية المتاحة.
يتم تحديد الإنتاجية من خلال معدل خط المنبع، والحمولة، والوصول، ودورة المستجيب النهائي. نقوم بتحجيم الروبوت مقابل الأكياس المستهدفة في الدقيقة أو الكراتين في الساعة بدلاً من الحد الأقصى النظري. يتيح تعديل السرعة في الوقت الفعلي للنظام متابعة اختلافات التدفق المنبع دون إيقاف الخط.
الضوابط والوصفات والتكامل الآلي
- بروتوكول اتصالات TCP/IP لتكامل PLC/HMI وتنسيق الخط.
- أكثر من 1000 وصفة مع تسمية صينية/إنجليزية والبحث عن الوصفة لتغيير سريع للمنتج.
- إعداد معلمة أخذ العينات التلقائي الذكي وتعديل السرعة في الوقت الحقيقي لتقليل وقت التشغيل.
- البرمجة الافتراضية للواقع المعزز لمسارات الروبوت المخططة والتحقق من صحة التخطيط.
تعمل بنية التحكم هذه على تسهيل تكامل الروبوت مع خطوط التعبئة والتغليف الحالية. نقوم بتخطيط مصافحة الإشارة باستخدام المعدات الأولية بحيث يتلقى الروبوت تدفقًا ثابتًا للمنتج ولا يتوقف الخط لتغيير النمط.
التصميم الميكانيكي وقابلية الصيانة
تعمل منصات التحميل لعدة ساعات، لذا فإن مقاومة التآكل هي أحد متطلبات التصميم الأساسية. تستخدم المعدات هياكل كام الأخدود في 20CrMnTi مع صلابة HRC55-60 وأنظمة التشحيم المتكاملة. يوفر هذا المزيج صلابة عالية ودقة عالية وثباتًا عاليًا للتشغيل المستمر.
يقلل التشحيم المتكامل من نقاط الصيانة الروتينية. يتضمن نظام خدمة ما بعد البيع لدينا استكشاف الأخطاء وإصلاحها عن بعد ودعم قطع الغيار للمنشآت الخارجية. يحدد ملف التسليم فترات التفتيش لخلية الروبوت والمستجيب النهائي.
نهج الجودة ودعم المشاريع
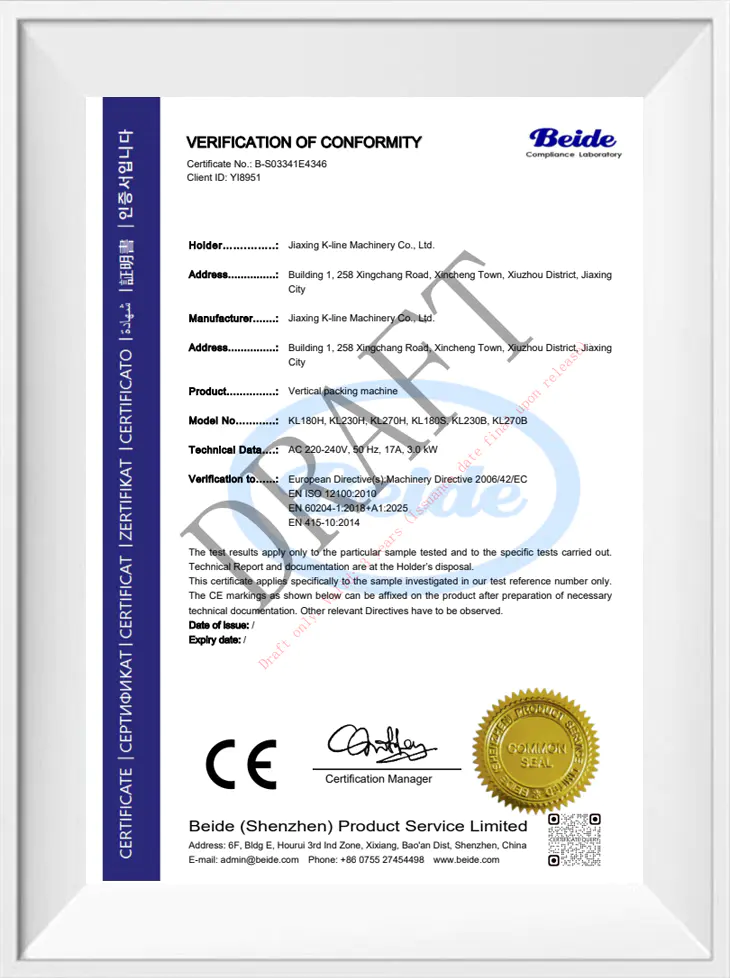
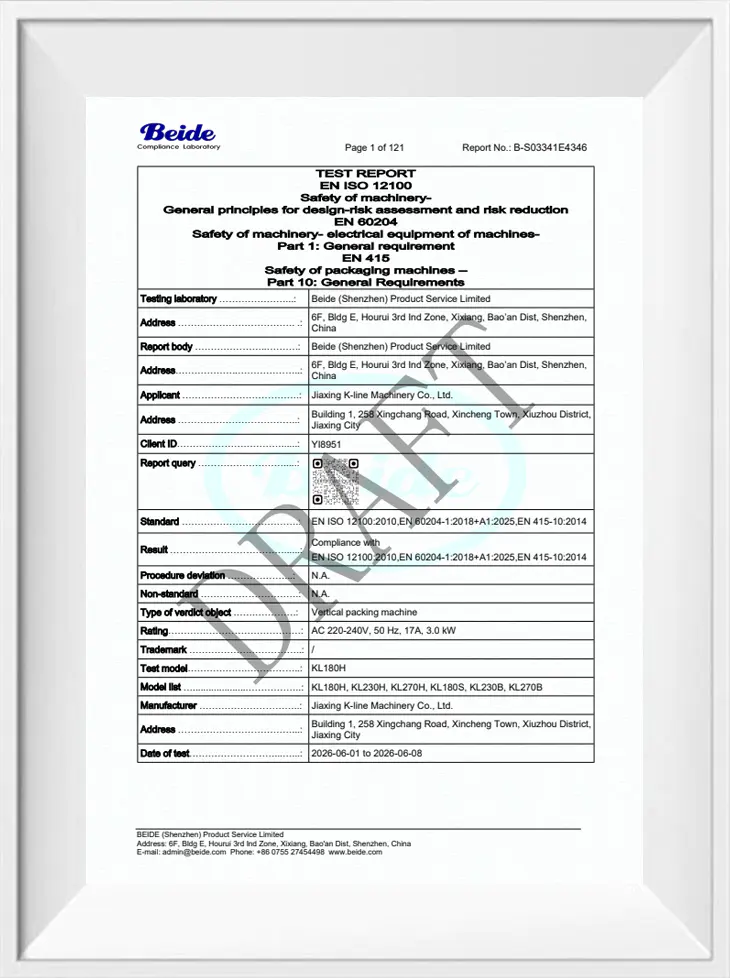
يشرف كبار الموظفين الفنيين على العملية برمتها بدءًا من البحث والتطوير في المنتج والتصميم وحتى التصنيع. نحن شركة مصنعة مباشرة ويمكننا القيام بالتصميم المتكامل والتنفيذ الجاهز لأنظمة التغليف الآلية لكامل المصنع. تتضمن سجلات الاعتماد لمجموعة الآلات تقارير مسودة اختبار CE وبراءات اختراع نماذج المنفعة.
بالنسبة لكل خلية روبوت، يتضمن ملف المشروع رسم التخطيط ووصف واجهة الخط وقائمة الوصفات ووثائق الامتثال المطبقة على التكوين. وهذا يمنح فريق التركيب مرجعًا واحدًا للتجميع والأسلاك والتشغيل.
المعلومات التي نستخدمها لتكوين الحل الخاص بك
لإعداد مقترح مناسب، نحتاج إلى المعلمات التي تحدد نقطة عمل الروبوت والمستجيب النهائي.
- المنتج والحزمة: أبعاد الحقيبة أو الكرتون، الوزن، نوع فيلم الكيس أو نمط الكرتون.
- معدل الخط: أكياس في الدقيقة أو كرتون في الساعة، ونمط التحول والقمم المتوقعة.
- معدات المنبع: آلة التغليف العمودية، آلة الأكياس الجاهزة، جهاز تدقيق الوزن، كاشف المعادن وارتفاعات الناقل.
- القضية والبليت: حجم الحالة، والطبقات لكل منصة نقالة، والنمط لكل طبقة، وأبعاد منصة التحميل والحد الأقصى لارتفاع الحمولة.
- الموقع: مساحة الأرضية، وخلوص السقف، وارتفاع ناقل التغذية/الإخراج، والإمداد الكهربائي، ولغة HMI.
- واجهة الخط: العلامة التجارية PLC/PAC الحالية، وتوافر TCP/IP ومتطلبات مصافحة الإشارة.
أساس الاقتراح: نستخدم هذه البيانات لتحديد مدى الوصول والحمولة والمؤثر النهائي ومجموعة الوصفات ونطاق تكامل الخط. يعتمد عرض الأسعار والجدول الفني على نقطة العمل، وليس على حزمة روبوت عامة.
الأسئلة المتداولة
ما هو الفرق بين محطة عمل المنصات التعاونية ونظام تعبئة الصناديق الذكي؟
كلاهما يستخدم أذرعًا آلية تعاونية ذات ستة محاور. تعتبر محطة عمل المنصات النقالة هي الترتيب الأبسط للالتقاط والتكديس؛ يضيف نظام تعبئة العلبة الذكي معالجة العلبة وتنسيق الناقل اللازم للتشغيل التلقائي في نهاية الخط. نختار النظام الأساسي بناءً على معدل الخط ونطاق التكامل.
هل يمكن دمج الروبوت مع آلات التعبئة العمودية الموجودة لدينا وخط ختم الكرتون؟
نعم. يستخدم النظام اتصال TCP/IP وتعديل السرعة في الوقت الفعلي للعمل مع آلات التعبئة والتغليف الأولية والناقلات وسدادات الصناديق. في الاقتراح، نحدد ارتفاع التغذية ومصافحة الإشارة ونمط الحالة أو البليت.
ما هي أنواع المنتجات التي يمكن أن يتعامل معها روبوت تعبئة العلبة؟
تم تصميم السلسلة للمنتجات الكرتونية والمعبأة في الصناعات الغذائية والصيدلانية والكيميائية اليومية. يعتمد اختيار المؤثر النهائي على مادة الكيس وسطح المنتج والوزن والأبعاد؛ يعتمد التعامل مع الكرتون على حجم العلبة وحالة الغطاء.
كم عدد وصفات المنتج التي يمكن تخزينها؟
أكثر من 1000 وصفة مع تسمية صينية/إنجليزية والبحث عن الوصفات. يعمل إعداد معلمة أخذ العينات التلقائي الذكي وتعديل السرعة في الوقت الفعلي على تقليل وقت التغيير والبرمجة اليدوية المتكررة.
ما هي معلومات الموقع التي تحتاجها لعرض الأسعار؟
نحن بحاجة إلى أبعاد المنتج ووزنه، ومعدل الخط، وحجم منصة التحميل ونمط المكدس، وارتفاعات الناقل، والمساحة المتاحة، وخلوص السقف، والإمدادات الكهربائية، والآلات الأولية التي تغذي الروبوت. باستخدام هذه البيانات نقوم بتكوين نقطة العمل والمستجيب النهائي.
ما هي الصيانة المستمرة التي يتطلبها الروبوت؟
آليات الكامة الأخدودية مصنوعة من 20CrMnTi مع صلابة HRC55-60 والتشحيم المتكامل، مما يقلل من نقاط الشحوم الروتينية. يغطي دعم ما بعد البيع لدينا استكشاف الأخطاء وإصلاحها عن بعد وقطع الغيار؛ تحدد خطة الصيانة في ملف التسليم فترات التفتيش لخلية الروبوت والمستجيب النهائي.